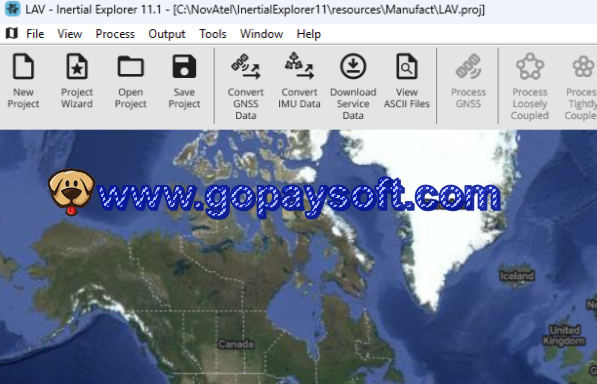
惯性探测器通过确保您获得应用所需的位置、速度和姿态精度,最大化您的 GNSS/INS 硬件性能。GNSS与IMU数据的紧密耦合,即使在使用低等级惯性传感器的情况下也能提供精确结果。IE能够产生适用于移动测绘、航空和水文测量等高要求应用的结果。来自高端光纤陀螺(FOG)或环形激光陀螺(RLG)IMU,以及低级别传感器技术(如微电气机械系统(MEMS)的IMU数据都可以被处理。
惯性探索者拥有符合您业务和专业技能的工作流程。项目向导可供新 GNSS/INS 用户快速提升生产力。对于更有经验的用户,还有丰富的处理配置选项可供选择。自动化处理环境检测(航空、地面车辆、行人和海上)允许自动使用适当的 GNSS + INS 处理设置,简化工作流程并降低开始产生高质量结果所需的学习曲线。
特色:
- 支持全双频GPS、GLONASS、北斗、伽利略和QZSS信号。
- 可配置支持 L1+L2(包括 E5b、B2I)或 L1+L5(包括 E5b、B2a),适用于不同应用。
- 支持最多32个基站。
- 基于EGM2008的地球地势模型自动应用姿态修正,以应对垂直方向偏转的影响。
- 用于解决IMU与摄像机帧间角度偏移的瞄准模块。
- GNSS/INS的松耦合与紧耦合处理。
- 包含灵活的 ASCII 导出向导。
- 直接输出到 Google Earth、RIEGL POF/POQ、DXF 和 SBET 格式。
- 构建 HTML 质量控制报告。
- 为需要相对于车辆车架进行姿态输出的用户,实现IMU与车辆车架之间的瞄准计算。
- 最佳行人和地面车辆的速度限制导致了极具挑战性的 GNSS 信号条件。
福利:
- 与我们的 SPAN GNSS/INS 产品轻松集成。
- 简化的项目向导,实现快速启动。
- 单步 GNSS 和惯性测量单元(IMU)处理,实现高效的工作流程。
- 内置适用于机载、地面、行人、无人机和海洋项目的处理配置文件。
- 支持多基站。
- 精确点定位(PPP)处理。
- 强大的后期处理。
惯性探测器运行在我们熟悉的Waypoint GrafNav处理环境中,数据分析则使用相同的绘图工具进行。惯性探测器支持以下两种处理模式:
- 松耦合(LC):首先处理GNSS轨迹,然后将带时间戳的位置和速度更新传递给松耦合处理器。在这种两阶段模式下,用户可以在LC处理前对已处理的GNSS轨迹进行广泛QC。
- 紧耦合(TC):在此模式下,GNSS和INS数据同时被处理。在具有挑战性的 GNSS 条件下,这种模式通常更受青睐,因为它最大化了 GNSS 的可用性,因为在只有两颗卫星可用的情况下,可以应用相位更新(决定纪元之间传播距离和方向的过程)。这有助于在没有完整GNSS位置更新的情况下,显著限制惯性误差的增长。
Download 百度云 您暂时无权访问此隐藏内容!
密码文件(S):密码:www.gopaysoft.com